 基于接触特征增强的推理—优化混合抓取演算法框架,具备优异的通用机械手跨平台适配操作能力
澳门大学工学院教授徐青松带领的研究团队在通用机器人操作领域取得突破性进展。该研究搭建适配复杂场景的通用机械手抓取完整框架,可快速赋能商用定制机械手,为柔性自动化产线、医疗辅助机器人、民用服务机器人迭代升级提供新技术路线。相关研究成果已发表于国际人工智能顶级期刊《自然・机器智能》(Nature Machine Intelligence)。
当前服务类智能机器人加速落地普及,但现有操作演算法存在两大核心瓶颈,制约规模化商用:一是跨硬体平台适配性不足,二是在复杂环境、感知资讯有限的工作条件下稳定性较差。依托单目深度视觉观测的传统深度学习模型,难以精准刻画机械手与物体的物理接触状态;面对多指、多自由度不同型号机械手的抓取任务时,演算法迁移适配能力存在明显短板。
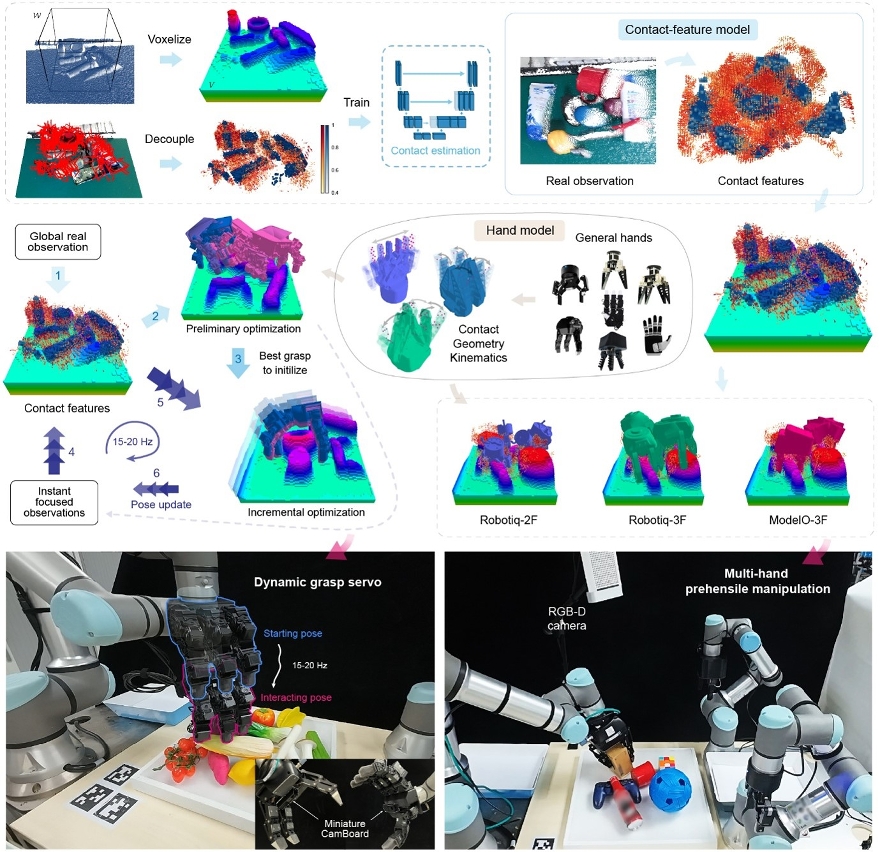
针对行业现存痛点,研究团队深挖跨机械手抓取通用底层机理,创新性将机械手本体运动学模型与交互接触状态解耦分离,构建出不受机械手型号限制、可稳定部署的接触状态特征。依托现有成对抓取资料集,团队进一步搭建大规模、设备无关的解耦接触特征资料库,用于训练可从场景视觉观测还原接触状态的神经网路。这套以接触特征神经网路为环境感知模组、搭配接触特征重构通用机械手解析优化抓取框架的系统,可在杂乱、无规则、物体密集堆叠的三维空间中,实现零样本适配,直接驱动任意二指至五指铰接式机械手完成稳定抓取作业。
该研究提出“推理—优化”混合跨机械手抓取演算法框架,全球首次在深度杂乱场景下达成零样本跨机械手稳定抓取迁移,三维空间抓取综合性能达到业内最优水准。多场景拓展验证结果显示,该混合演算法架构可塑性强,可灵活适配各类通用操作任务。框架依托低成本传感方案,具备极强的落地部署潜力,能够快速赋能商用、定制化机械手完成密集杂乱场景下的智能抓取作业,为柔性自动化产线、医疗辅助机器人、民用服务机器人的反复运算升级提供全新技术路线。
该研究通讯作者为徐青松,第一作者为澳大工学院博士后王贤枥,共同作者为该学院教授谭立武。该研究获国家自然科学基金(档案编号:52175556)、澳门特别行政区科学技术发展基金(档案编号:0004/2022/AKP、0102/2022/A2、0078/2023/RIB3)及澳门大学(档案编号:MYRG-GRG2024-00222-FST-UMDF、MYRG-GRG2025-00121-FST)资助。 全文可浏览:https://doi.org/10.1038/s42256-026-01292-y。